Intrinsic開放機器人開發基礎,可組合抓取與搬運功能
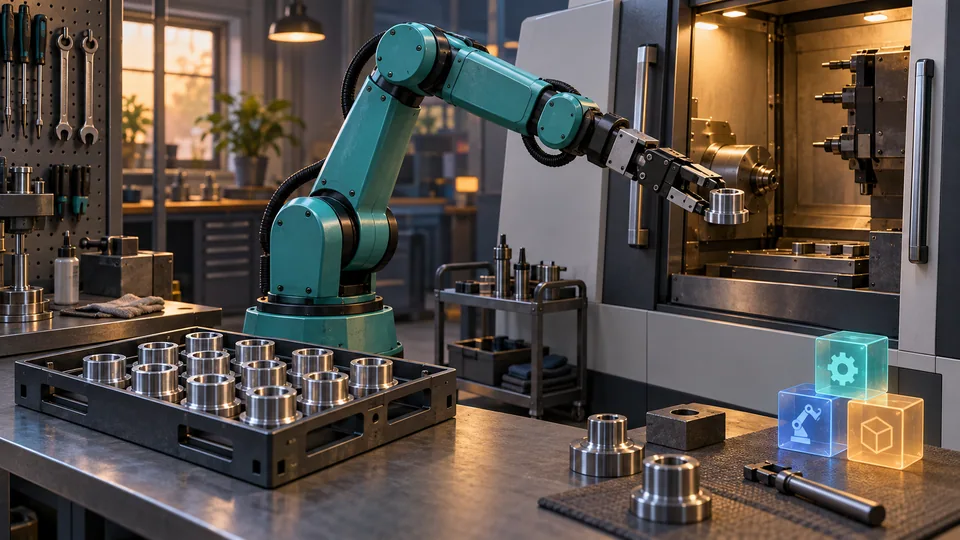
9月22日,Intrinsic以Apache 2.0許可證釋出Intrinsic Core。開發者可組合零件識別、抓取規劃、運動規劃與控制功能。軟體相容ROS,可在本地硬體執行。
同時釋出開放機床上下料參考方案。這是定製系統的起點,並非免費的即裝即用裝置。使用者仍需機器人知識,並在真實裝置上調整和驗證。
同期公佈的線纜裝配競賽吸引約5,000名參與者,來自115個國家。領先團隊把AI感知與力反饋、傳統插接控制結合起來,並非所有步驟都交給一個模型。
本報觀點
熟悉每家工廠的人,價值可能上升
共同功能更容易取得後,價值可能轉向現場適配。熟悉車間裝置和常見問題的維護公司,有機會承接更小的自動化專案,而不必重做全部軟體。
線纜雜亂和佈局不便仍需要實際判斷。競賽表明,為下一步操作清出空間,可能與模型本身同樣重要。現場經驗或許會更容易複用,而非消失。
今後生活可能怎樣改變?
以下是根據這則新聞作出的未來設想。
從一臺機器開始,逐步擴大自動化
未來,車間可能先讓機器人在午休時上下料,穩定執行後再增加質檢,不必重建整座工廠,而是逐個解決問題。
這是基礎軟體普及後的設想。更小規模的部署步驟,可能讓本地維修和小批次製造也受益。