Intrinsic开放机器人开发基础,可组合抓取与搬运功能
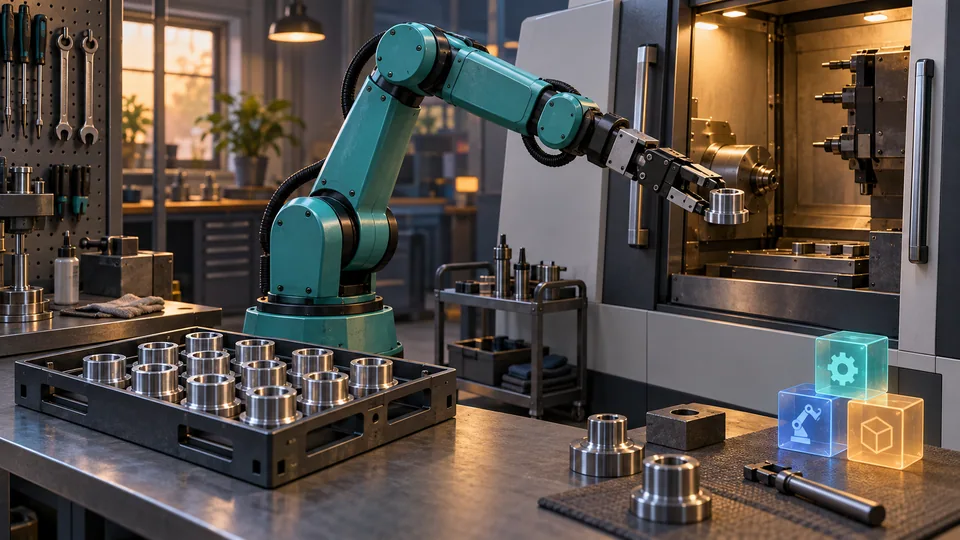
9月22日,Intrinsic以Apache 2.0许可证发布Intrinsic Core。开发者可组合零件识别、抓取规划、运动规划与控制功能。软件兼容ROS,可在本地硬件运行。
同时发布开放机床上下料参考方案。这是定制系统的起点,并非免费的即装即用设备。使用者仍需机器人知识,并在真实设备上调整和验证。
同期公布的线缆装配竞赛吸引约5,000名参与者,来自115个国家。领先团队把AI感知与力反馈、传统插接控制结合起来,并非所有步骤都交给一个模型。
本报观点
熟悉每家工厂的人,价值可能上升
共同功能更容易取得后,价值可能转向现场适配。熟悉车间设备和常见问题的维护公司,有机会承接更小的自动化项目,而不必重做全部软件。
线缆杂乱和布局不便仍需要实际判断。竞赛表明,为下一步操作清出空间,可能与模型本身同样重要。现场经验或许会更容易复用,而非消失。
今后生活可能怎样改变?
以下是根据这则新闻作出的未来设想。
从一台机器开始,逐步扩大自动化
未来,车间可能先让机器人在午休时上下料,稳定运行后再增加质检,不必重建整座工厂,而是逐个解决问题。
这是基础软件普及后的设想。更小规模的部署步骤,可能让本地维修和小批量制造也受益。