色を指示して物を運ぶ 製造支援AIをロボットアームで検証
ニュースの要点
研究チームは、画像と言葉から動作を決めるAIをロボットアームに組み込みました。色を指定してブロックを運ぶ実機試験で、42回中39回に成功しました。
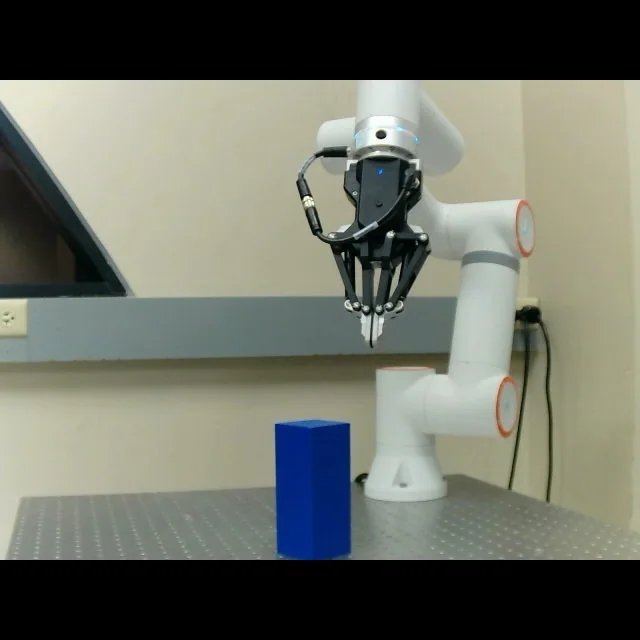
テキサス大学リオグランデバレー校などの研究チームは10月1日、画像と言葉からロボットの動作を決める「ChunkVLA-AM」の論文をarXivで初公開しました。3Dプリンターの後工程を支える方法として、FAIRINO FR3のロボットアームで物を運ぶ実験を行っています。
AIはカメラ画像と指示を受け取り、腕の移動や向き、つかむ操作を8動作分まとめて予測します。ロボットはその動作を実行してから新しい画像を撮り、次の指示を受けます。大きなAIは遠隔サーバーで動かし、ロボット側で動作範囲や通信の状態を確認する構成です。
実機では「青いブロックをつかむ」「赤いブロックをつかむ」という指示に従い、地点AからBへ移して離す作業を、各色21回ずつ試しました。42回中39回に成功し、成功率は92.9%でした。失敗した3回は最後に置く高さの制御が足りず、離した物が倒れたものです。
試験は、カメラと作業場を固定した条件で行われました。ブロックの移動を造形後の部品回収の代わりとして評価しています。研究チームは照明を変えた画像でも動作予測を調べ、強い露出で位置の誤差が増えることを確認しました。
このニュースをやさしく解説
要点
言葉で指定した物を、カメラの画像を手がかりに運ぶ研究です。腕の動きをまとめて決め、実行した後で見直す方法を、固定した作業場で試しました。
言葉と画像から腕を動かす
ChunkVLA-AMは、画像と言葉を受け取り、ロボットの動作を決めるAIです。「青いブロックをつかむ」という指示と、目の前の画像を一緒に使います。言葉が運ぶ対象を指定し、画像がその場所の情報を伝える関係です。
AIが決めるのは、腕を動かす向きや位置、物をつかむ操作です。研究ではFR3というロボットアームにつなぎ、指示を実際の動きに変えました。
動かしてから、もう一度見る
AIは8動作分をまとめて決めます。ロボットはその間、新しい画像による判断を挟まずに動きます。実行が終わると画像を撮り直し、その時点の状況から次の動作を決めます。見ることと動くことを、まとまりごとに繰り返す方法です。
大きなAIの計算は遠隔サーバーが担当します。ロボット側では、動かせる範囲や通信の状態を確認します。
最後に置くところまでを評価
試験では、カメラと作業場を固定し、赤と青のブロックを別の地点へ運びました。42回中39回に成功し、残る3回は置く高さの調節が足りず、物を離した後に倒れました。つかめることと、安定して置けることの両方が作業の成否に関わります。
研究は、専門家による査読を受ける前の論文として公開されています。3Dプリンターで造形した後の部品回収を想定し、その代わりにブロックで運搬を評価しました。
この記事に出てくる用語を確認する
- VLA
- 画像と言葉を受け取り、ロボットの動作を決めるAIです。見ること、指示を受け取ること、動くことをつなぎます。
- プレプリント
- 専門家による査読を受ける前に公開する論文です。今回の研究はarXivで公開されました。
解説の参考資料
本誌の考察
町の工房で、作った部品を次の仕事へ
この研究から想像できるのは、小さな工房で、作った物を次の作業へ渡すロボットです。今回は色を指定したブロックの運搬を試しました。部品の形や置き場所が変わっても扱え、最後まで安定して置けるようになれば、造形後の部品を集め、確認しやすい場所へ並べる仕事につながります。人が作業のたびに腕の動きを細かく決める手間も減らせるかもしれません。
例えば、客の手に合う道具の持ち手を作る店を考えてみます。店員が客と形を相談している間に、ロボットが出来上がった部品を回収し、仕上げをする人の手元へ運びます。この流れを支えるには、照明が変わっても物の位置をつかみ、形に合った持ち方や置き方を選ぶ技術が必要です。作る機械と人の間の運搬を任せられれば、少量ずつ違う物を作る仕事を続けやすくなるでしょう。
そうした工房が身近に増えれば、暮らしの道具の選び方も変わりそうです。壊れた取っ手や使いにくい持ち手を店へ持ち込み、使う人に合う部品を作ってもらう。店員は運搬をロボットに任せ、握りやすさや取り付け方を客と確かめます。店ごとに試した形が蓄積されれば、道具を買う場所に、長く使うために作り直す場所も加わっていくかもしれません。
参考資料
無料会員で、もっと読む
気になる未来を、これからも。
無料会員は、ニュースを週3本まで全文で読めます。やさしい解説と本誌の考察で、日々の進歩を追いかけられます。
カード登録不要。気になる記事の保存や、新着メールの設定もできます。